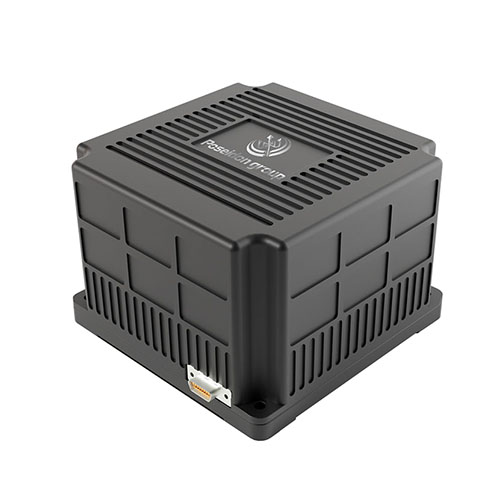
 TBSD60
 BSD120
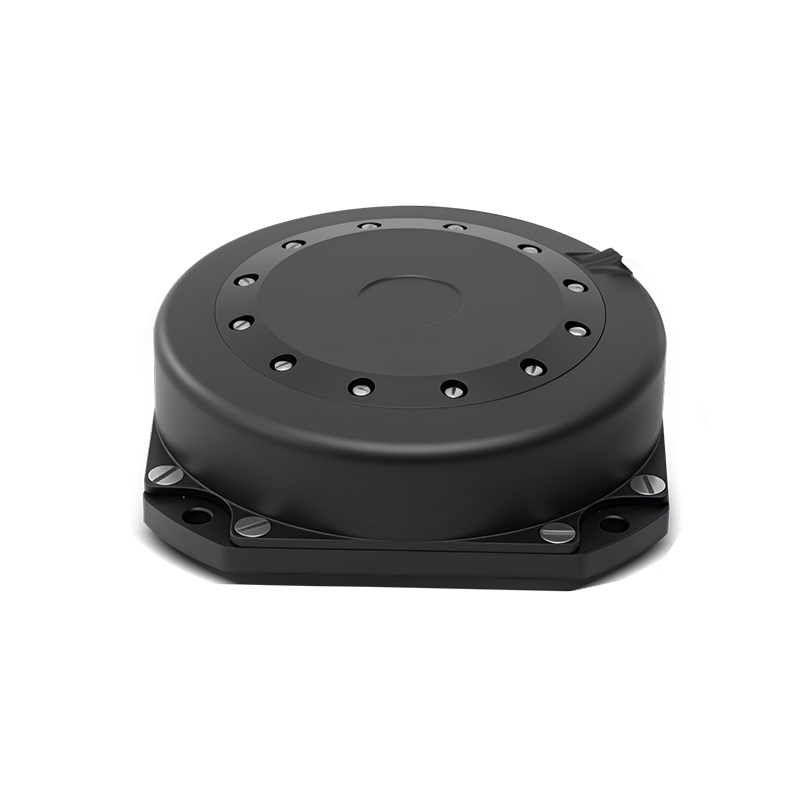 BSD98
 BSD70
 BSD60
 BSD50
 BSD217
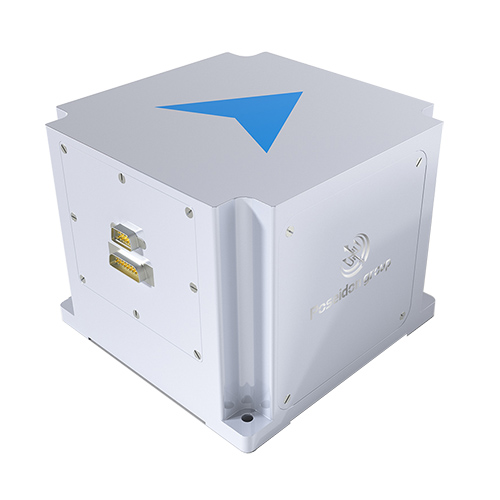 INS1700
 INS970
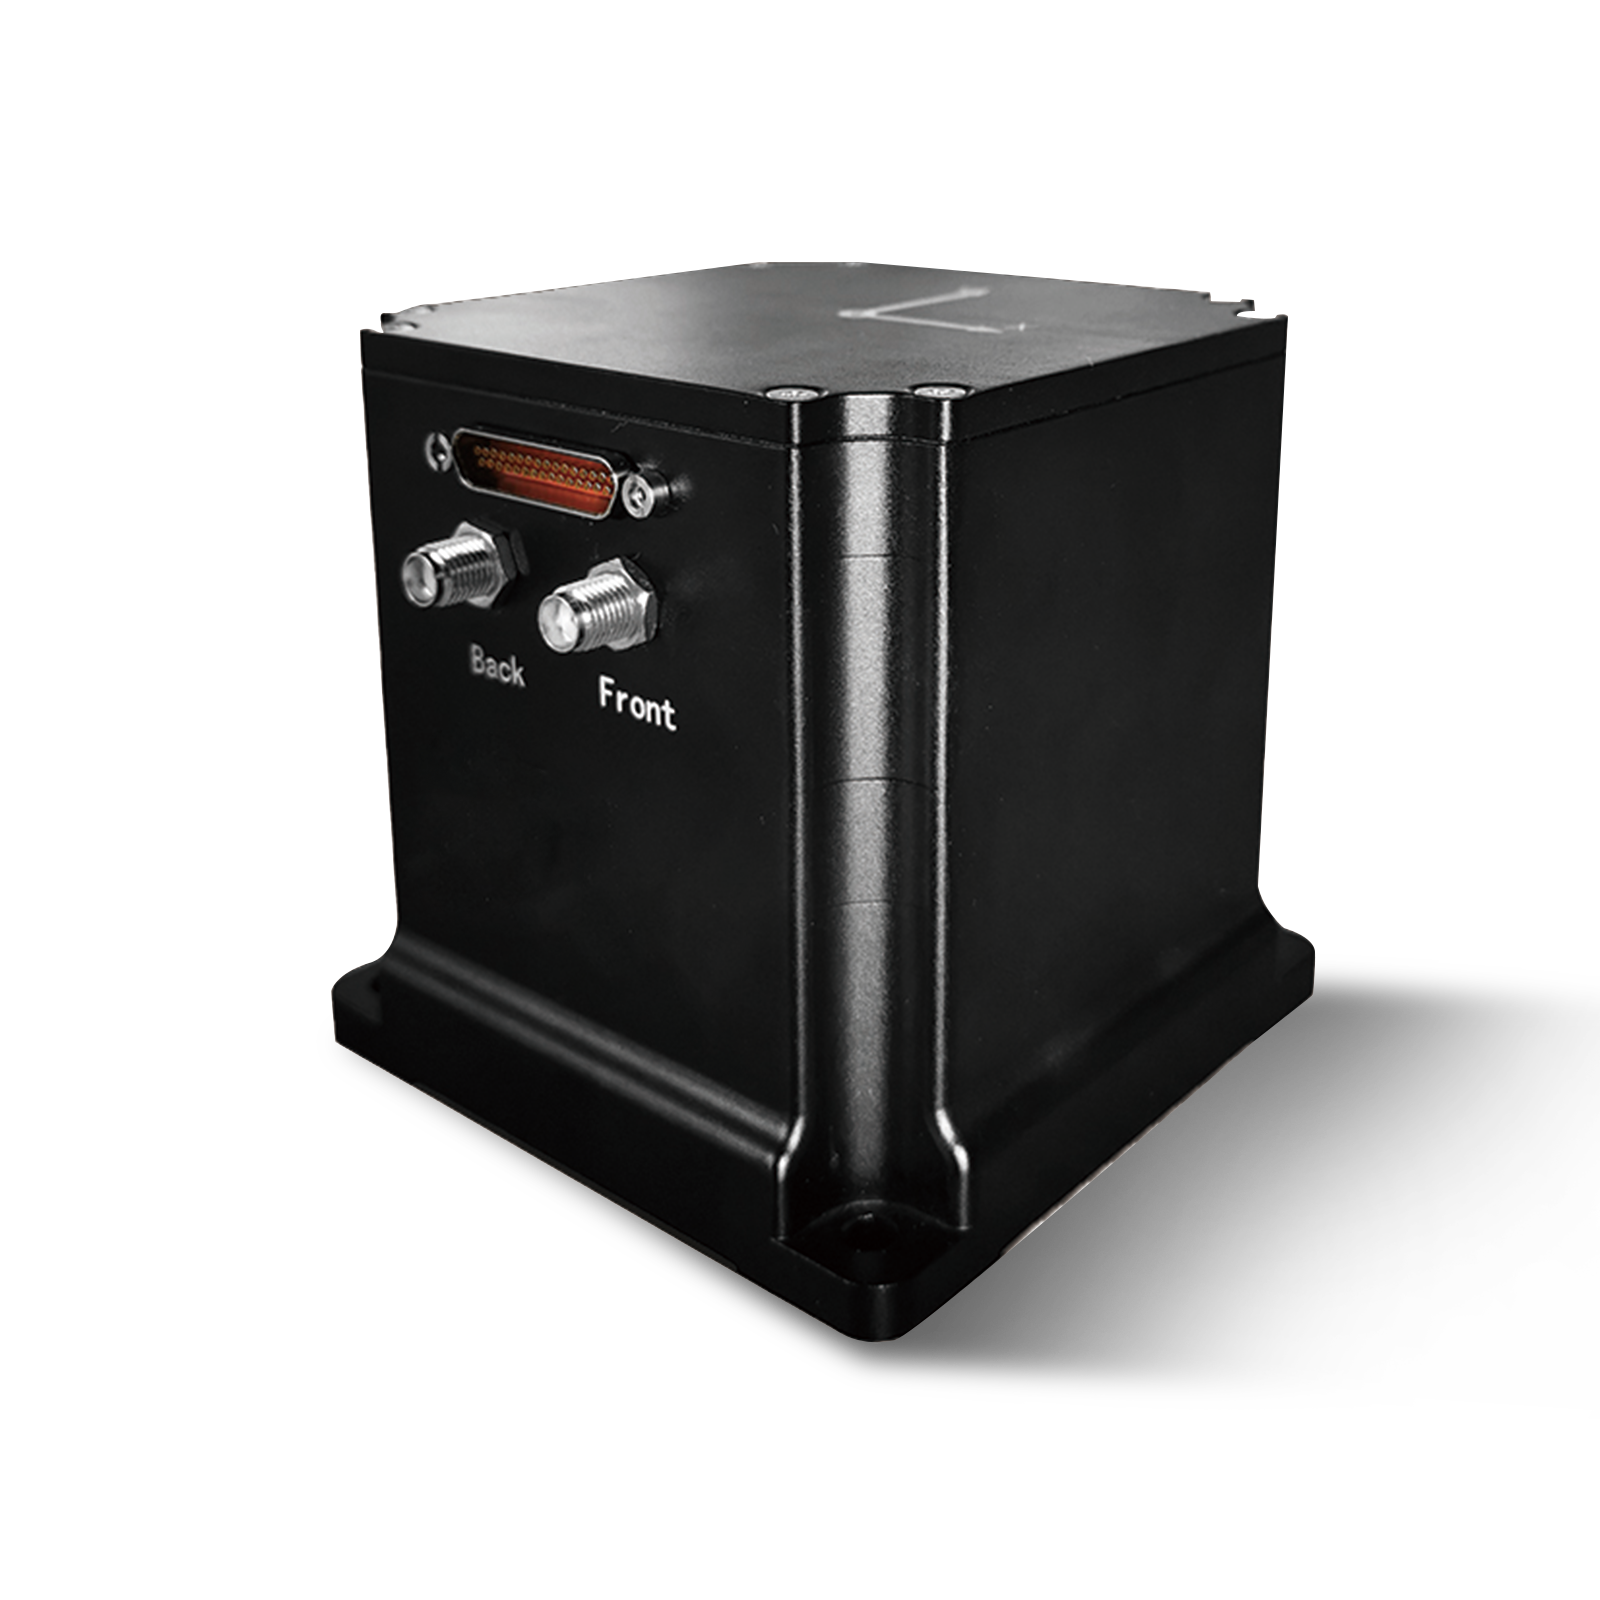 INS570
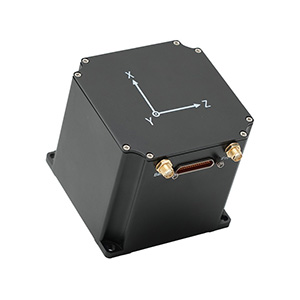 INS170
 SLA-4B1L1-65
 SLA-8B1L1-110
 SLA-4B1L1-130
 SLA-16B1L1-160
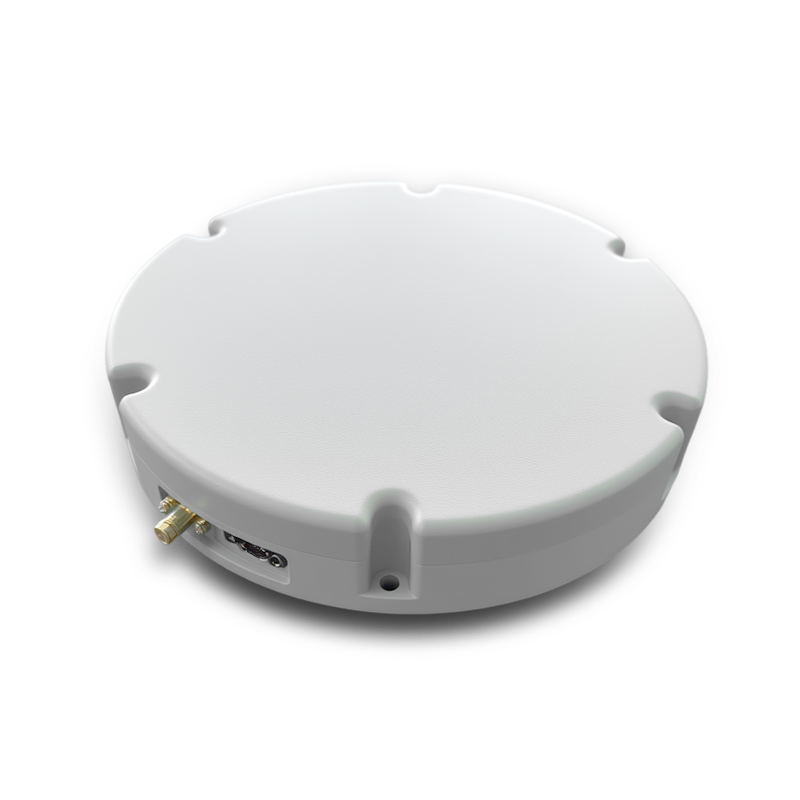 SLA-8B1L1-165
 101 Posicionamiento montado en el buque
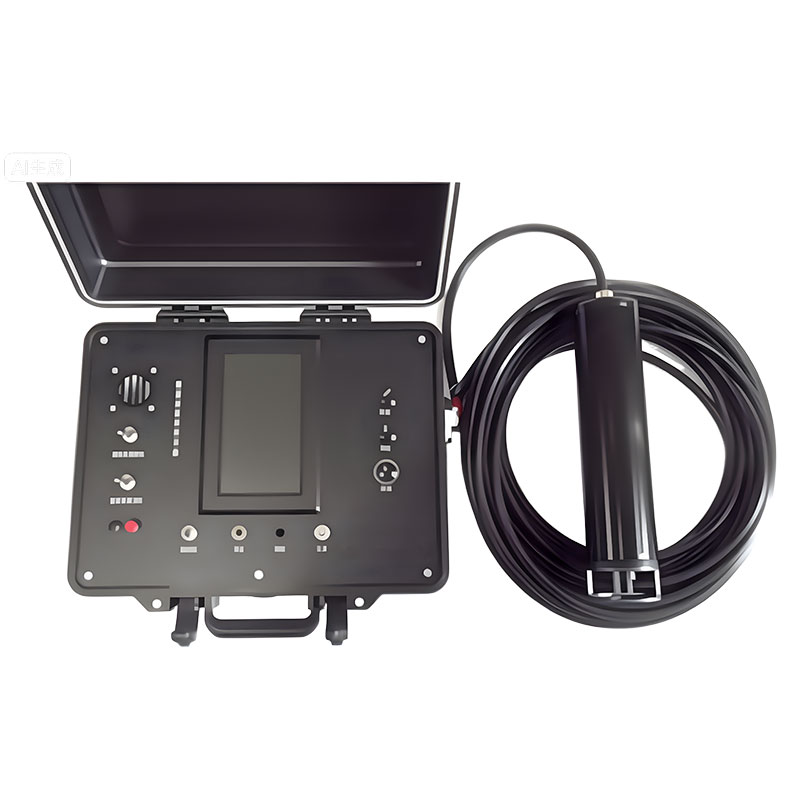
 102 Comunicación acústica
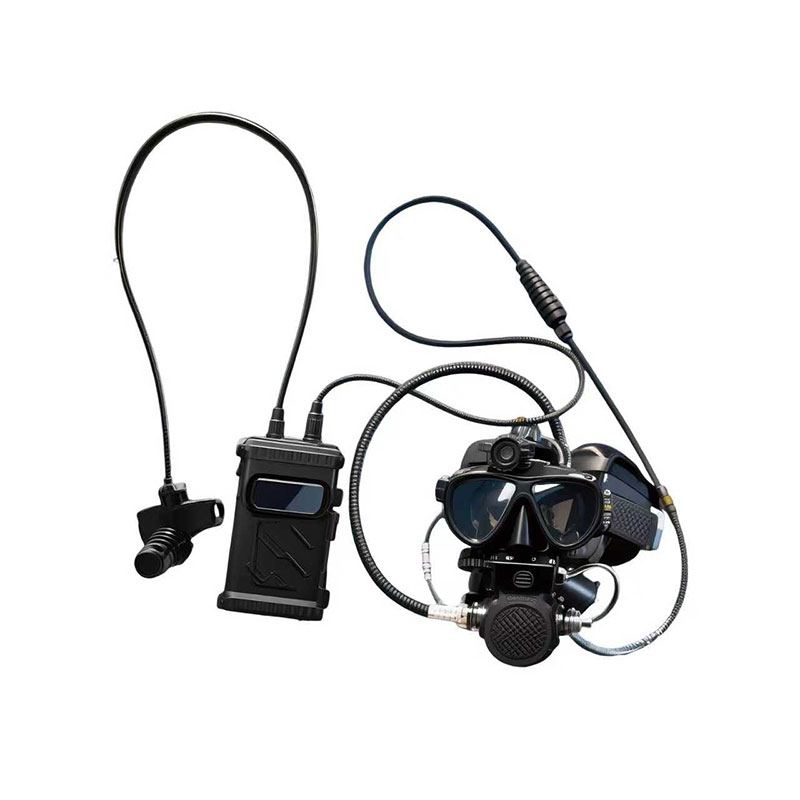
 103 Seguimiento y localización
 Sistema de navegación para buceadores 104
 105 Sonar de detección de intrusiones
 Baliza de localización de entrega 106
 SLLR3000
 SLLR905
 SLLD25
 108 IMU
 150 metros
 500MH
 160 metros
 170 metros
 SLFC-70
 SLAF280
 MR360


Sistema de inspección no tripulado basado en niebla isoctante para minería terrestre.
Desafío de fondo
Históricamente, las operaciones de inspección manual en minas y túneles subterráneos han provocado accidentes graves y numerosas víctimas mortales. Las misiones de inspección de minas y túneles exponen al personal a riesgos operativos extremos, como minas terrestres ocultas, inestabilidad estructural, espacios confinados, poca visibilidad y entornos sin cobertura GNSS.
Nuestro cliente, un fabricante líder de maquinaria para movimiento de tierras y minería, inició el diseño y desarrollo de un vehículo terrestre no tripulado (UGV) operado a distancia, dedicado a realizar tareas de inspección en entornos subterráneos oscuros y confinados. Dentro de las estructuras de túneles, las señales GNSS suelen ser débiles, estar parcialmente bloqueadas o ser totalmente inexistentes debido a la pérdida de señal y a las obstrucciones físicas.

El requisito era desplegar un vehículo terrestre no tripulado autónomo capaz de:
Posicionamiento preciso en entornos sin cobertura GNSS.
Orientación estable en tiempo real para el control del vehículo.
Georreferenciación precisa
Navegación fiable sin presencia humana en zonas peligrosas.
Se requería una solución de sensores de misión crítica para proporcionar datos ininterrumpidos de Posición, Navegación y Sincronización (PNT), junto con información de actitud en tiempo real (balanceo, cabeceo, rumbo) para garantizar la estabilidad de la aeronave durante toda la ruta de inspección. La solución había sido probada en campo para sistemas terrestres, presentaba una deriva mínima durante las interrupciones del GNSS, era robusta para entornos adversos y seguía siendo rentable.
ESOCTANTE ISistema de navegación errática — Capacidades clave

Los datos de la misión se transmiten a la estación del operador para su monitorización en tiempo real y su posterior análisis.
El sistema de control del vehículo terrestre no tripulado (UGV) recibe datos continuos de posición, velocidad y orientación, lo que permite un movimiento autónomo estable y una georreferenciación precisa de vídeos e imágenes.
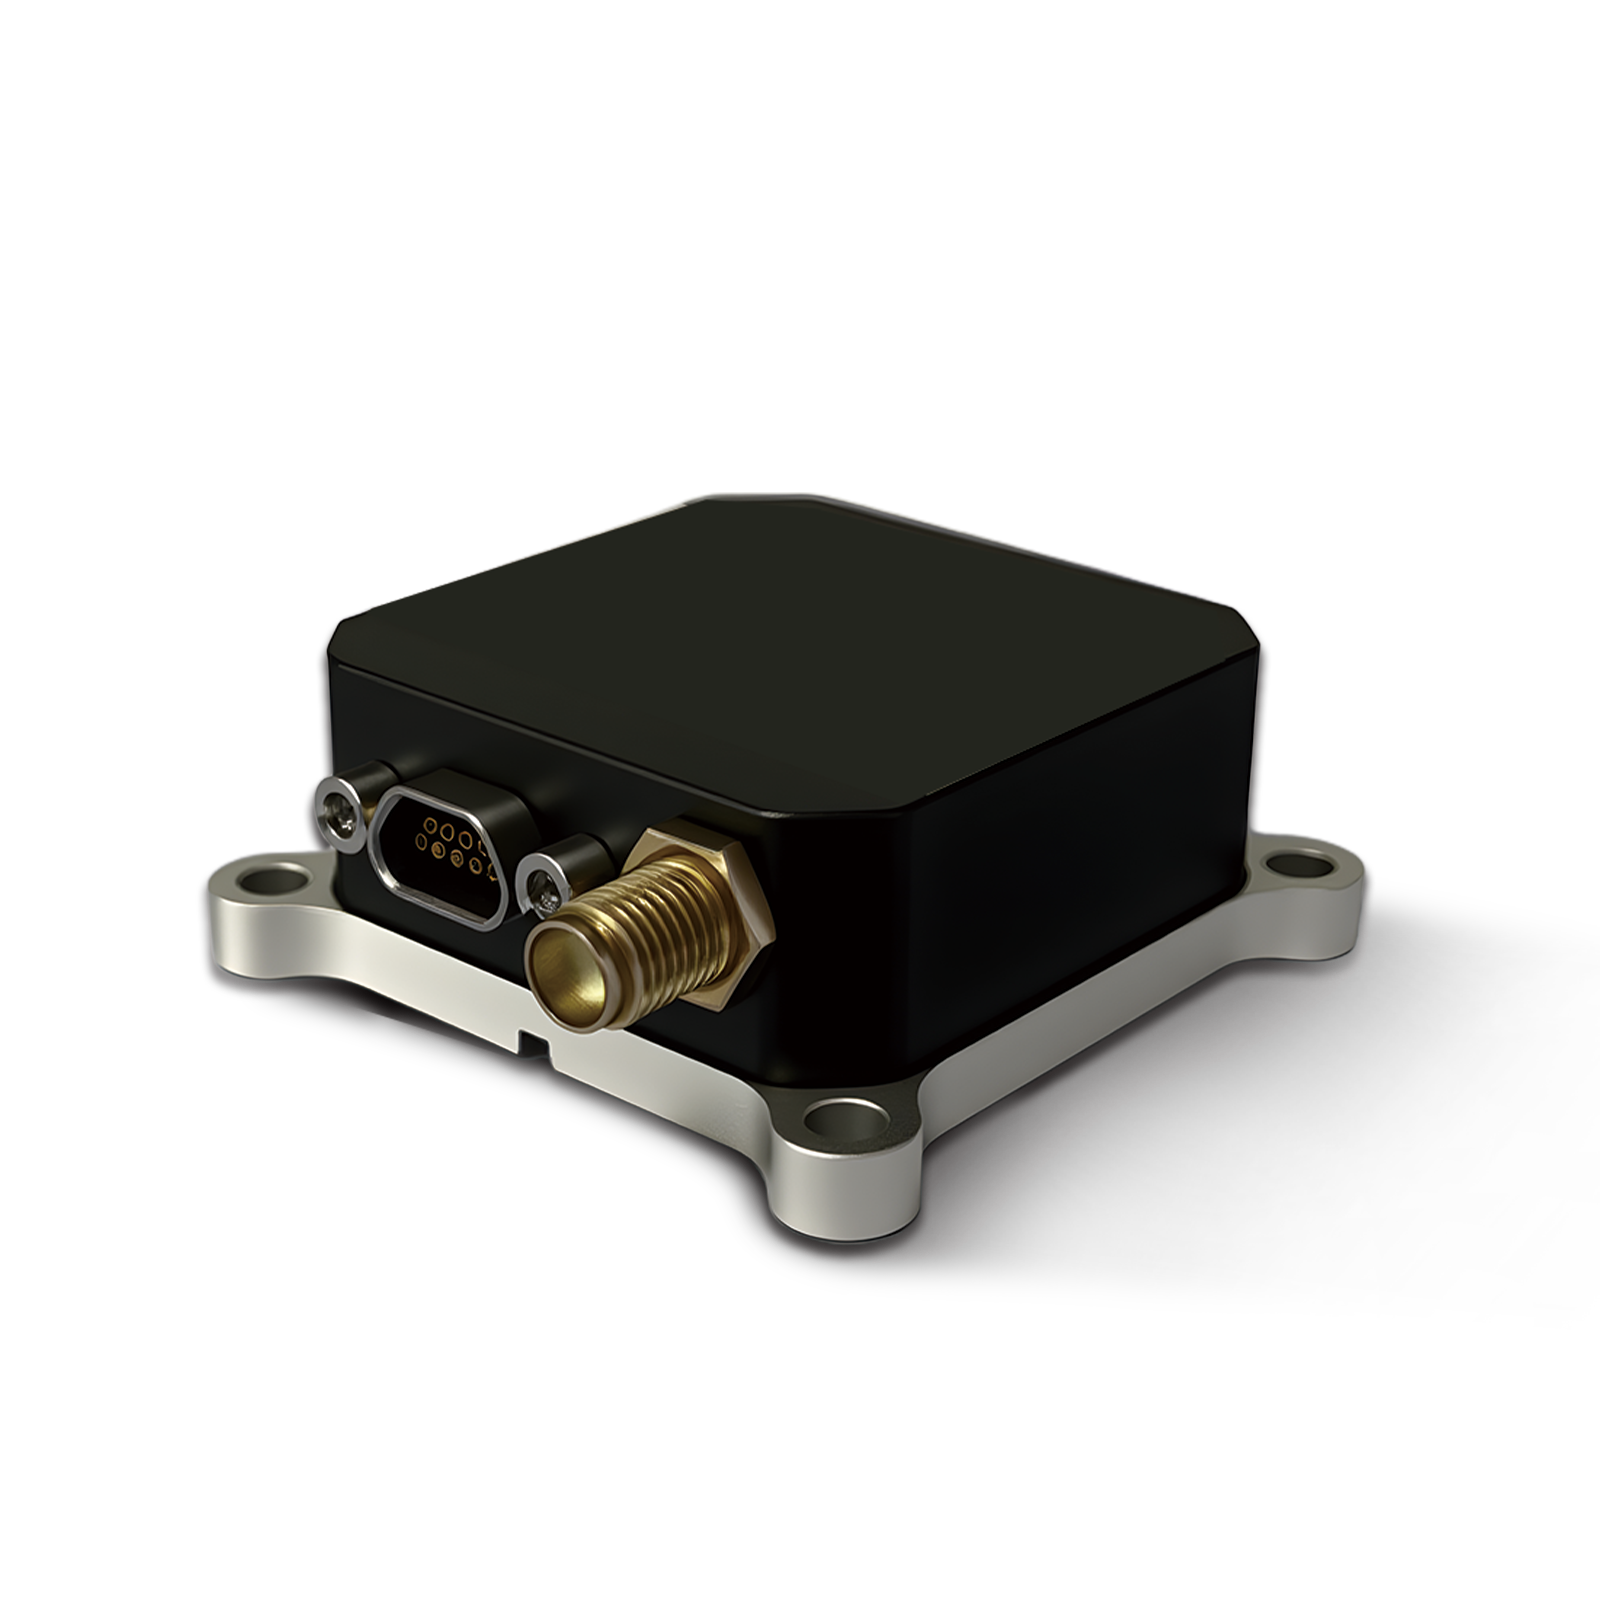
Dado que se proporcionan datos PNT en tiempo real al sistema de control del UGV, el operador utilizó el sistema de detección inercial ISOCTANT para la integración.

Impacto operativo
El sistema de navegación inercial (INS) ISOCTANT permite operaciones totalmente autónomas en zonas de inspección peligrosas, eliminando la necesidad de personal in situ y mejorando significativamente la seguridad operativa, a la vez que minimiza los riesgos para la vida humana. Diseñado para ofrecer un rendimiento de navegación robusto incluso en entornos sin GNSS o con señal degradada, el sistema ha demostrado mantener una alta fiabilidad y estabilidad. Estas capacidades validan a ISOCTANT como una solución de navegación de misión crítica para vehículos terrestres no tripulados (UGV) y sistemas autónomos que operan en condiciones extremas y exigentes.
Este estudio de caso destaca la capacidad de integración del sistema de navegación inercial Poseidon para diseñar y suministrar sistemas de navegación inercial de alto rendimiento basados en giroscopios de fibra óptica (FOG) de fabricación nacional para aplicaciones autónomas y de seguridad crítica.
El sistema de navegación inercial (INS) ISOCTANT demostró ser una solución robusta, lista para su uso en campo y rentable para vehículos no tripulados de inspección minera, que presta apoyo a misiones de defensa, seguridad transfronteriza y automatización industrial que requieren una navegación segura en entornos sin cobertura GNSS.