 TBSD60
 BSD120
 BSD98
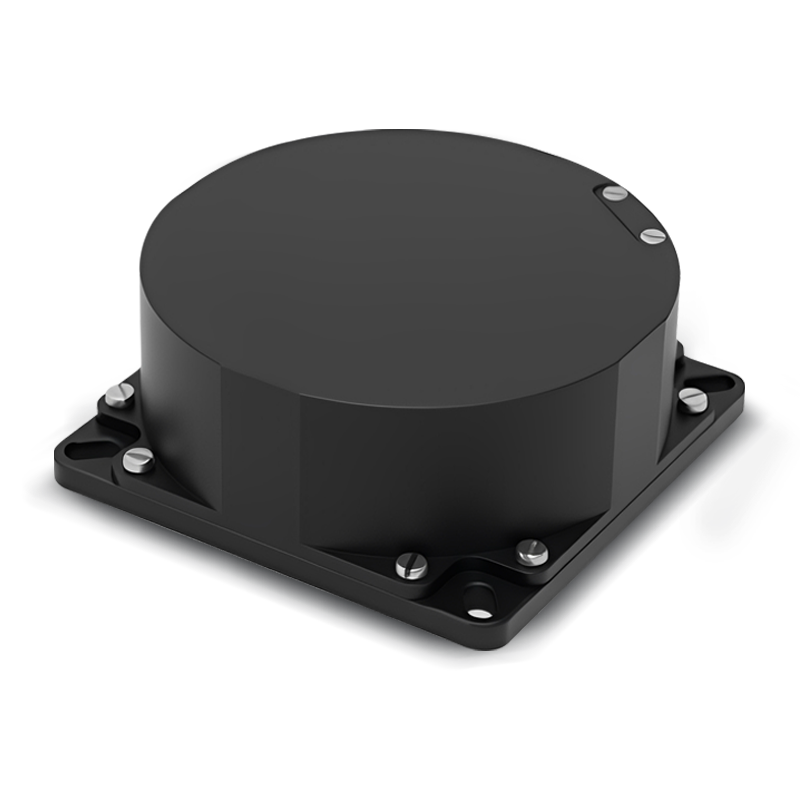 BSD70
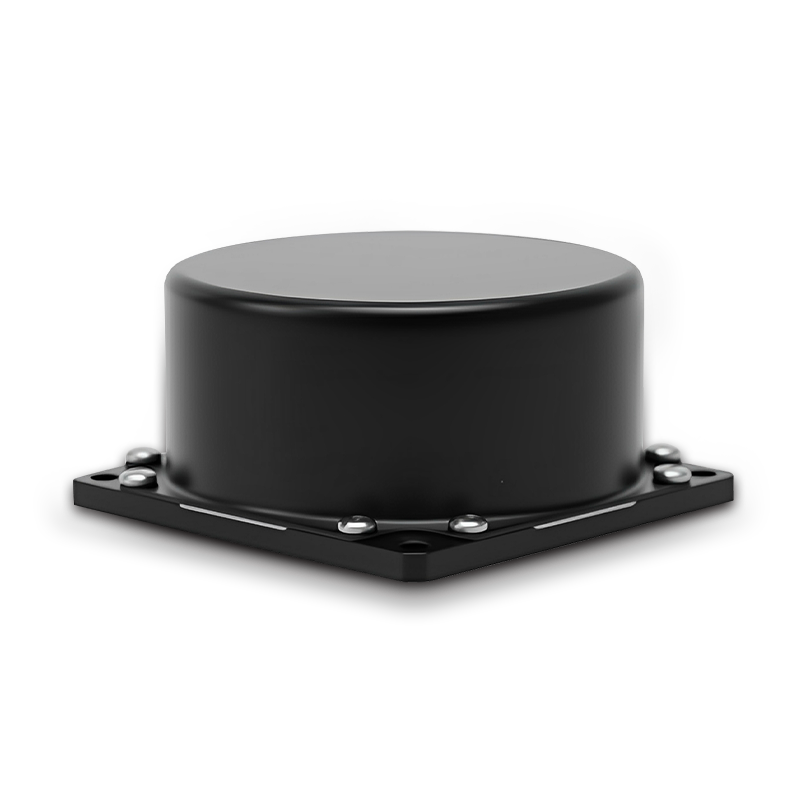 BSD60
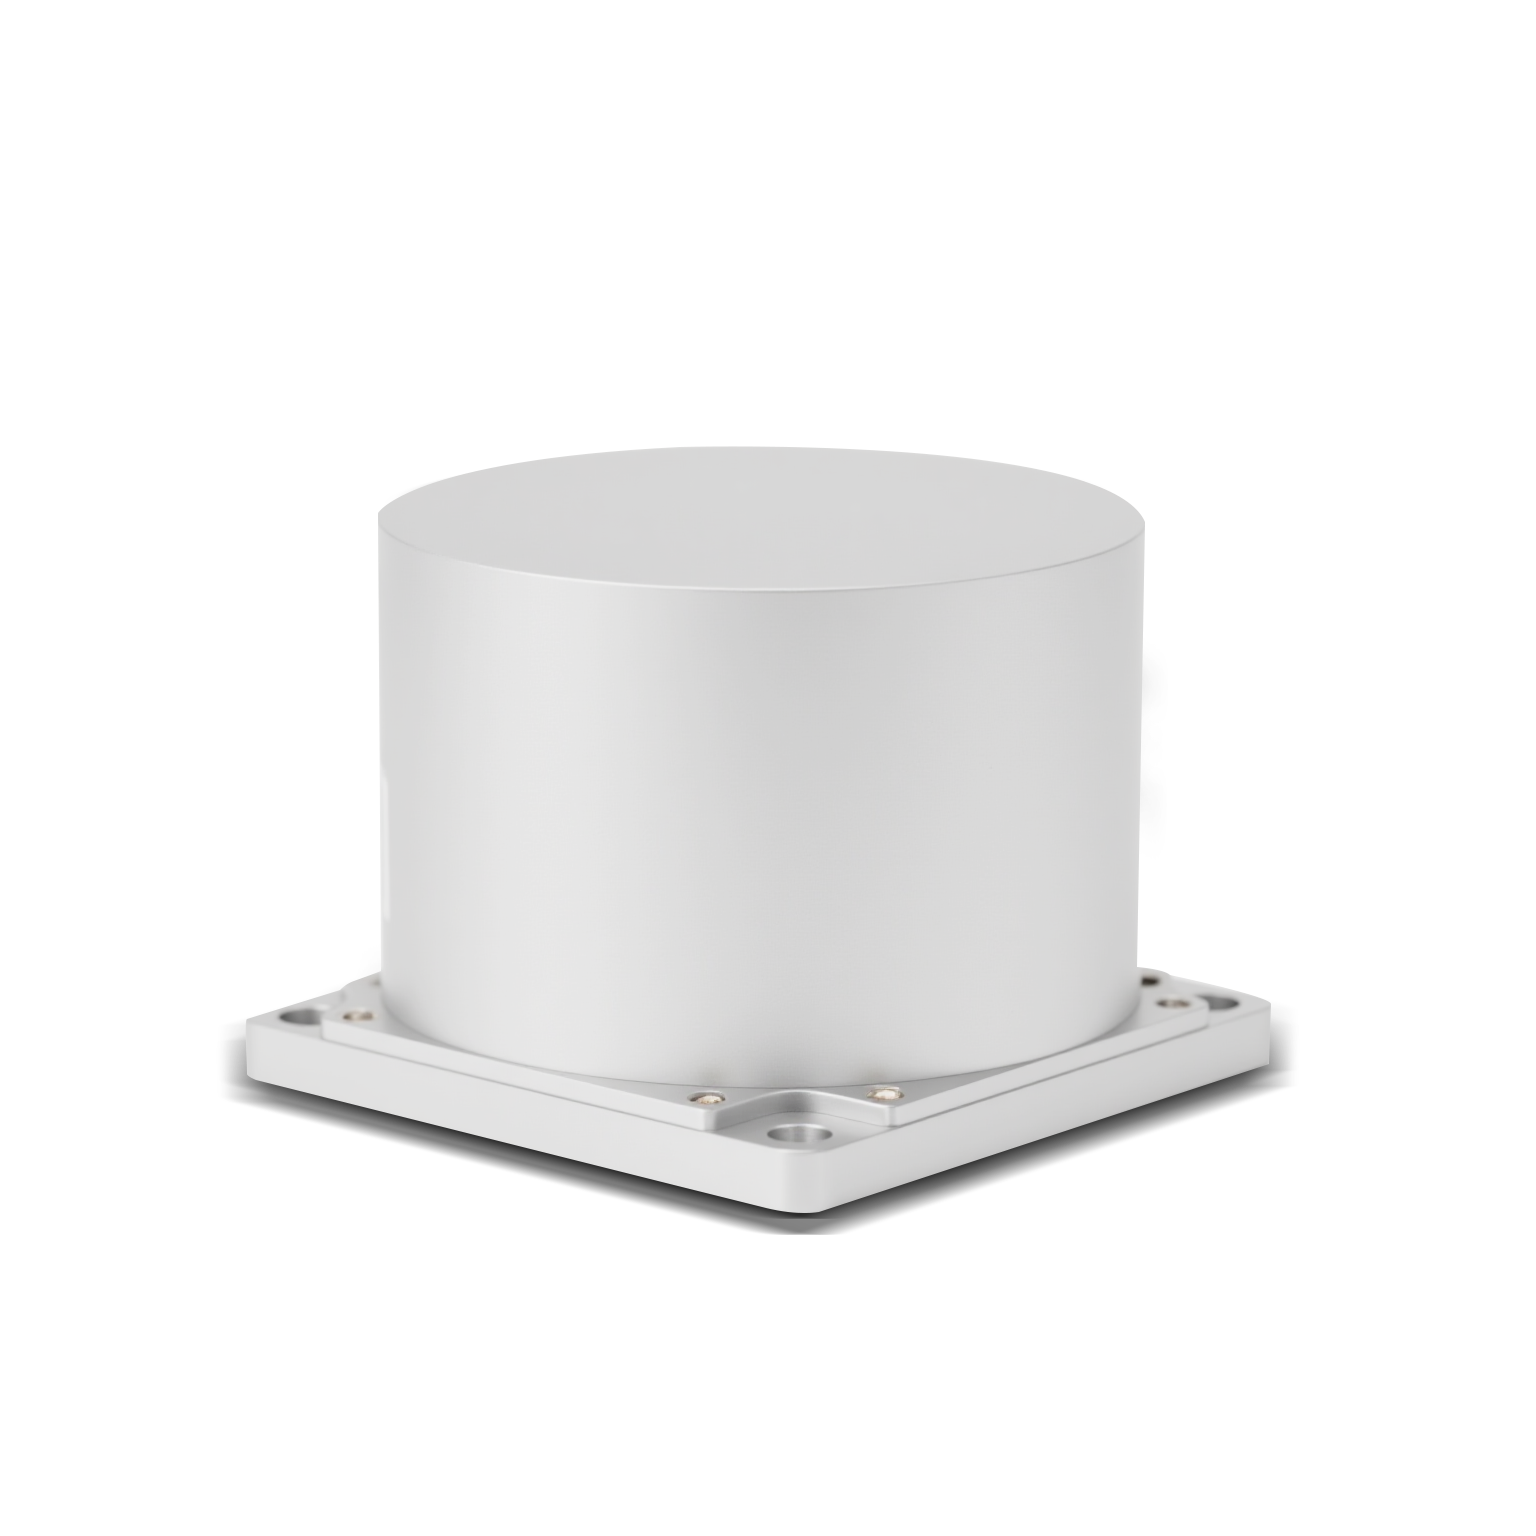 BSD50
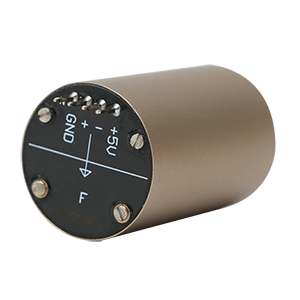 BSD217
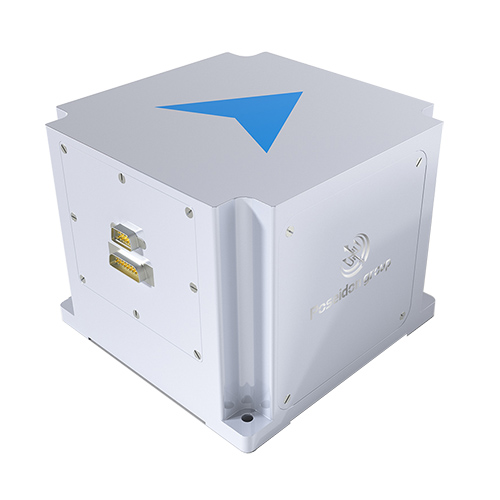 INS1700
 INS970
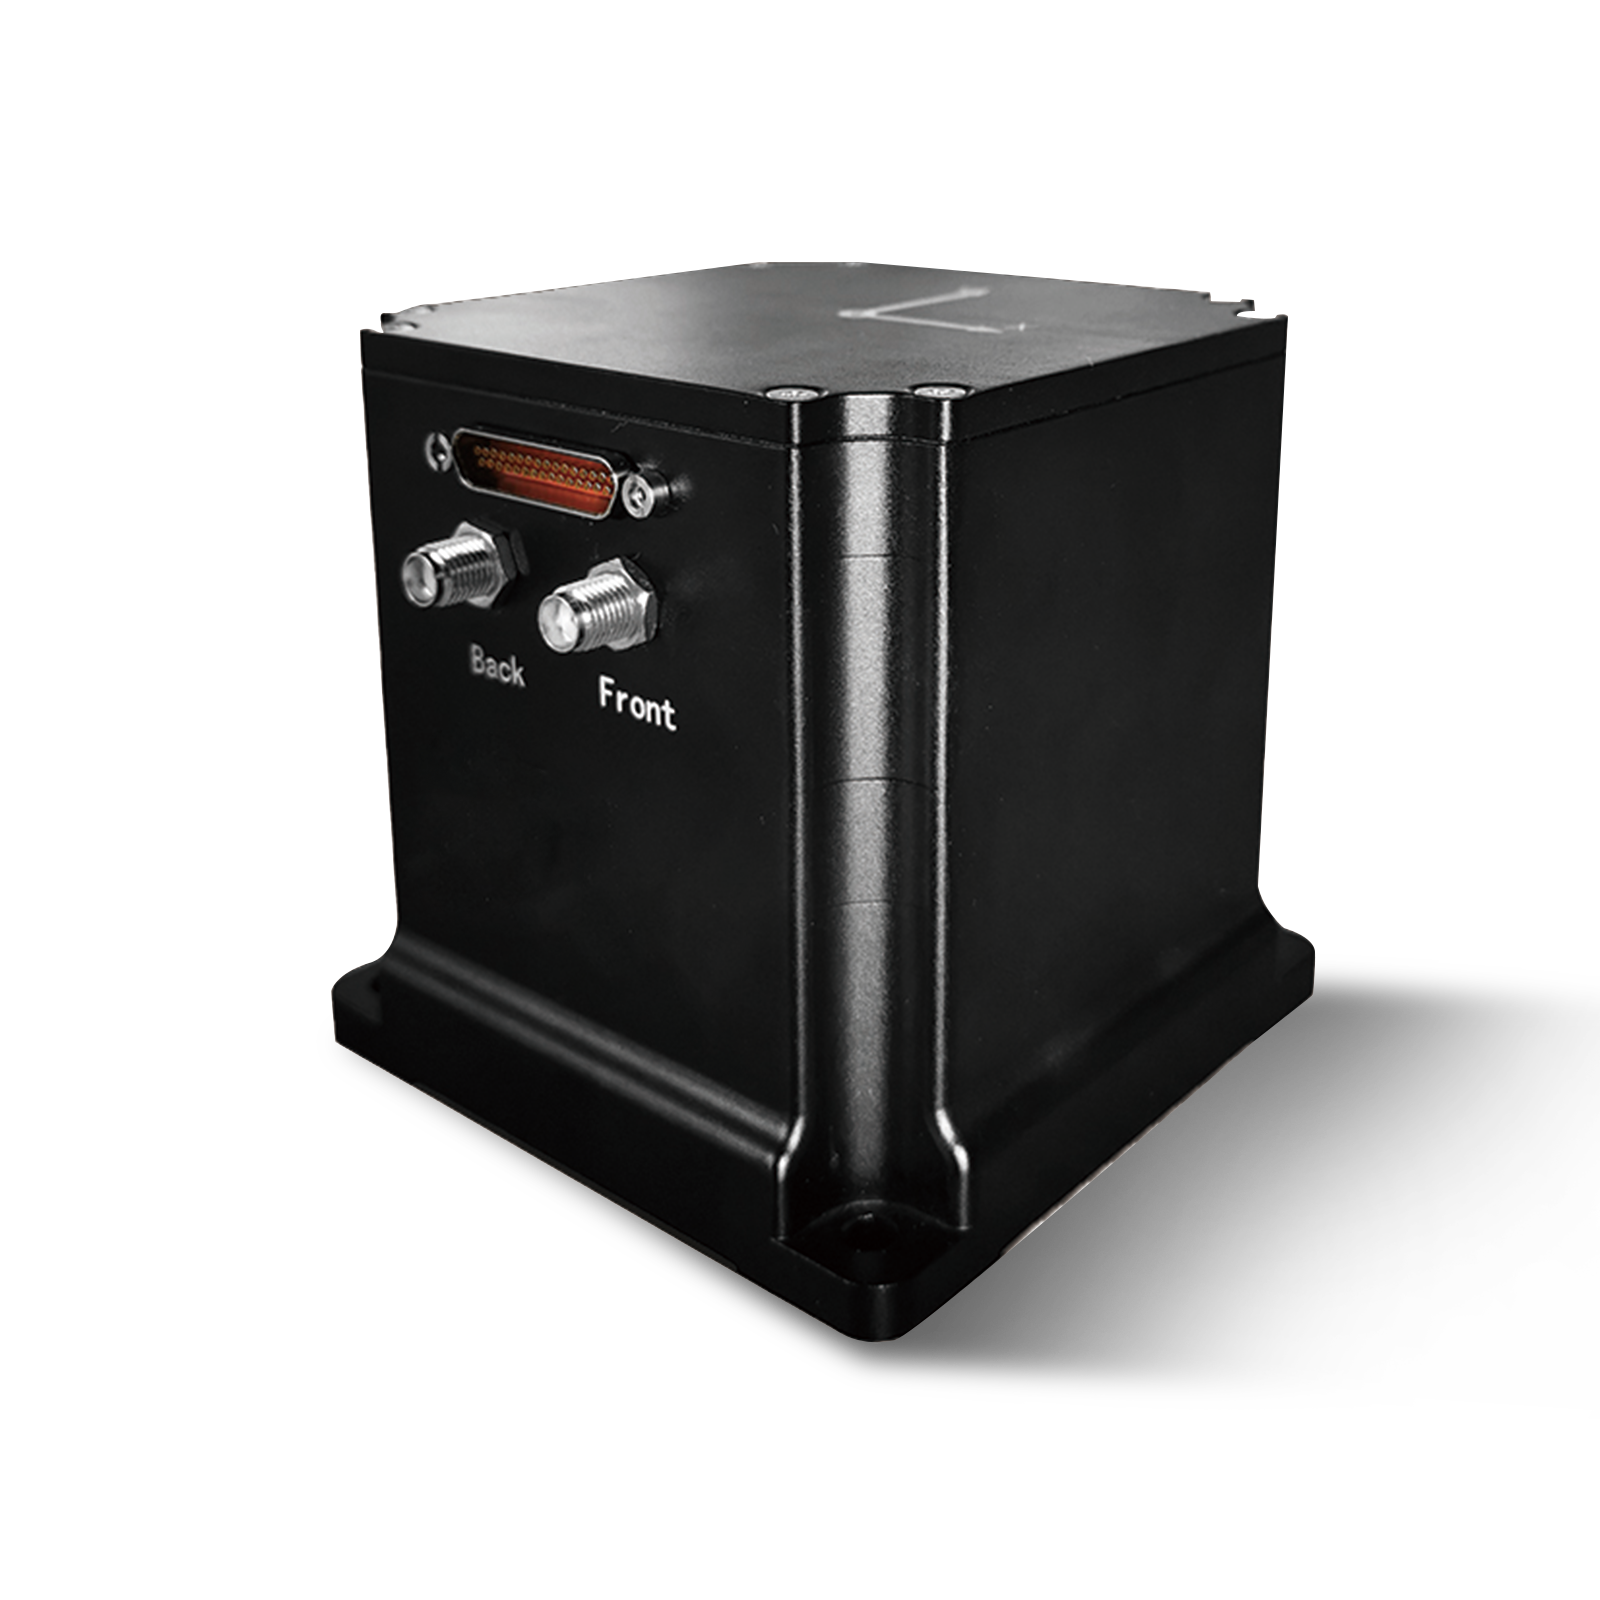 INS570
 INS170
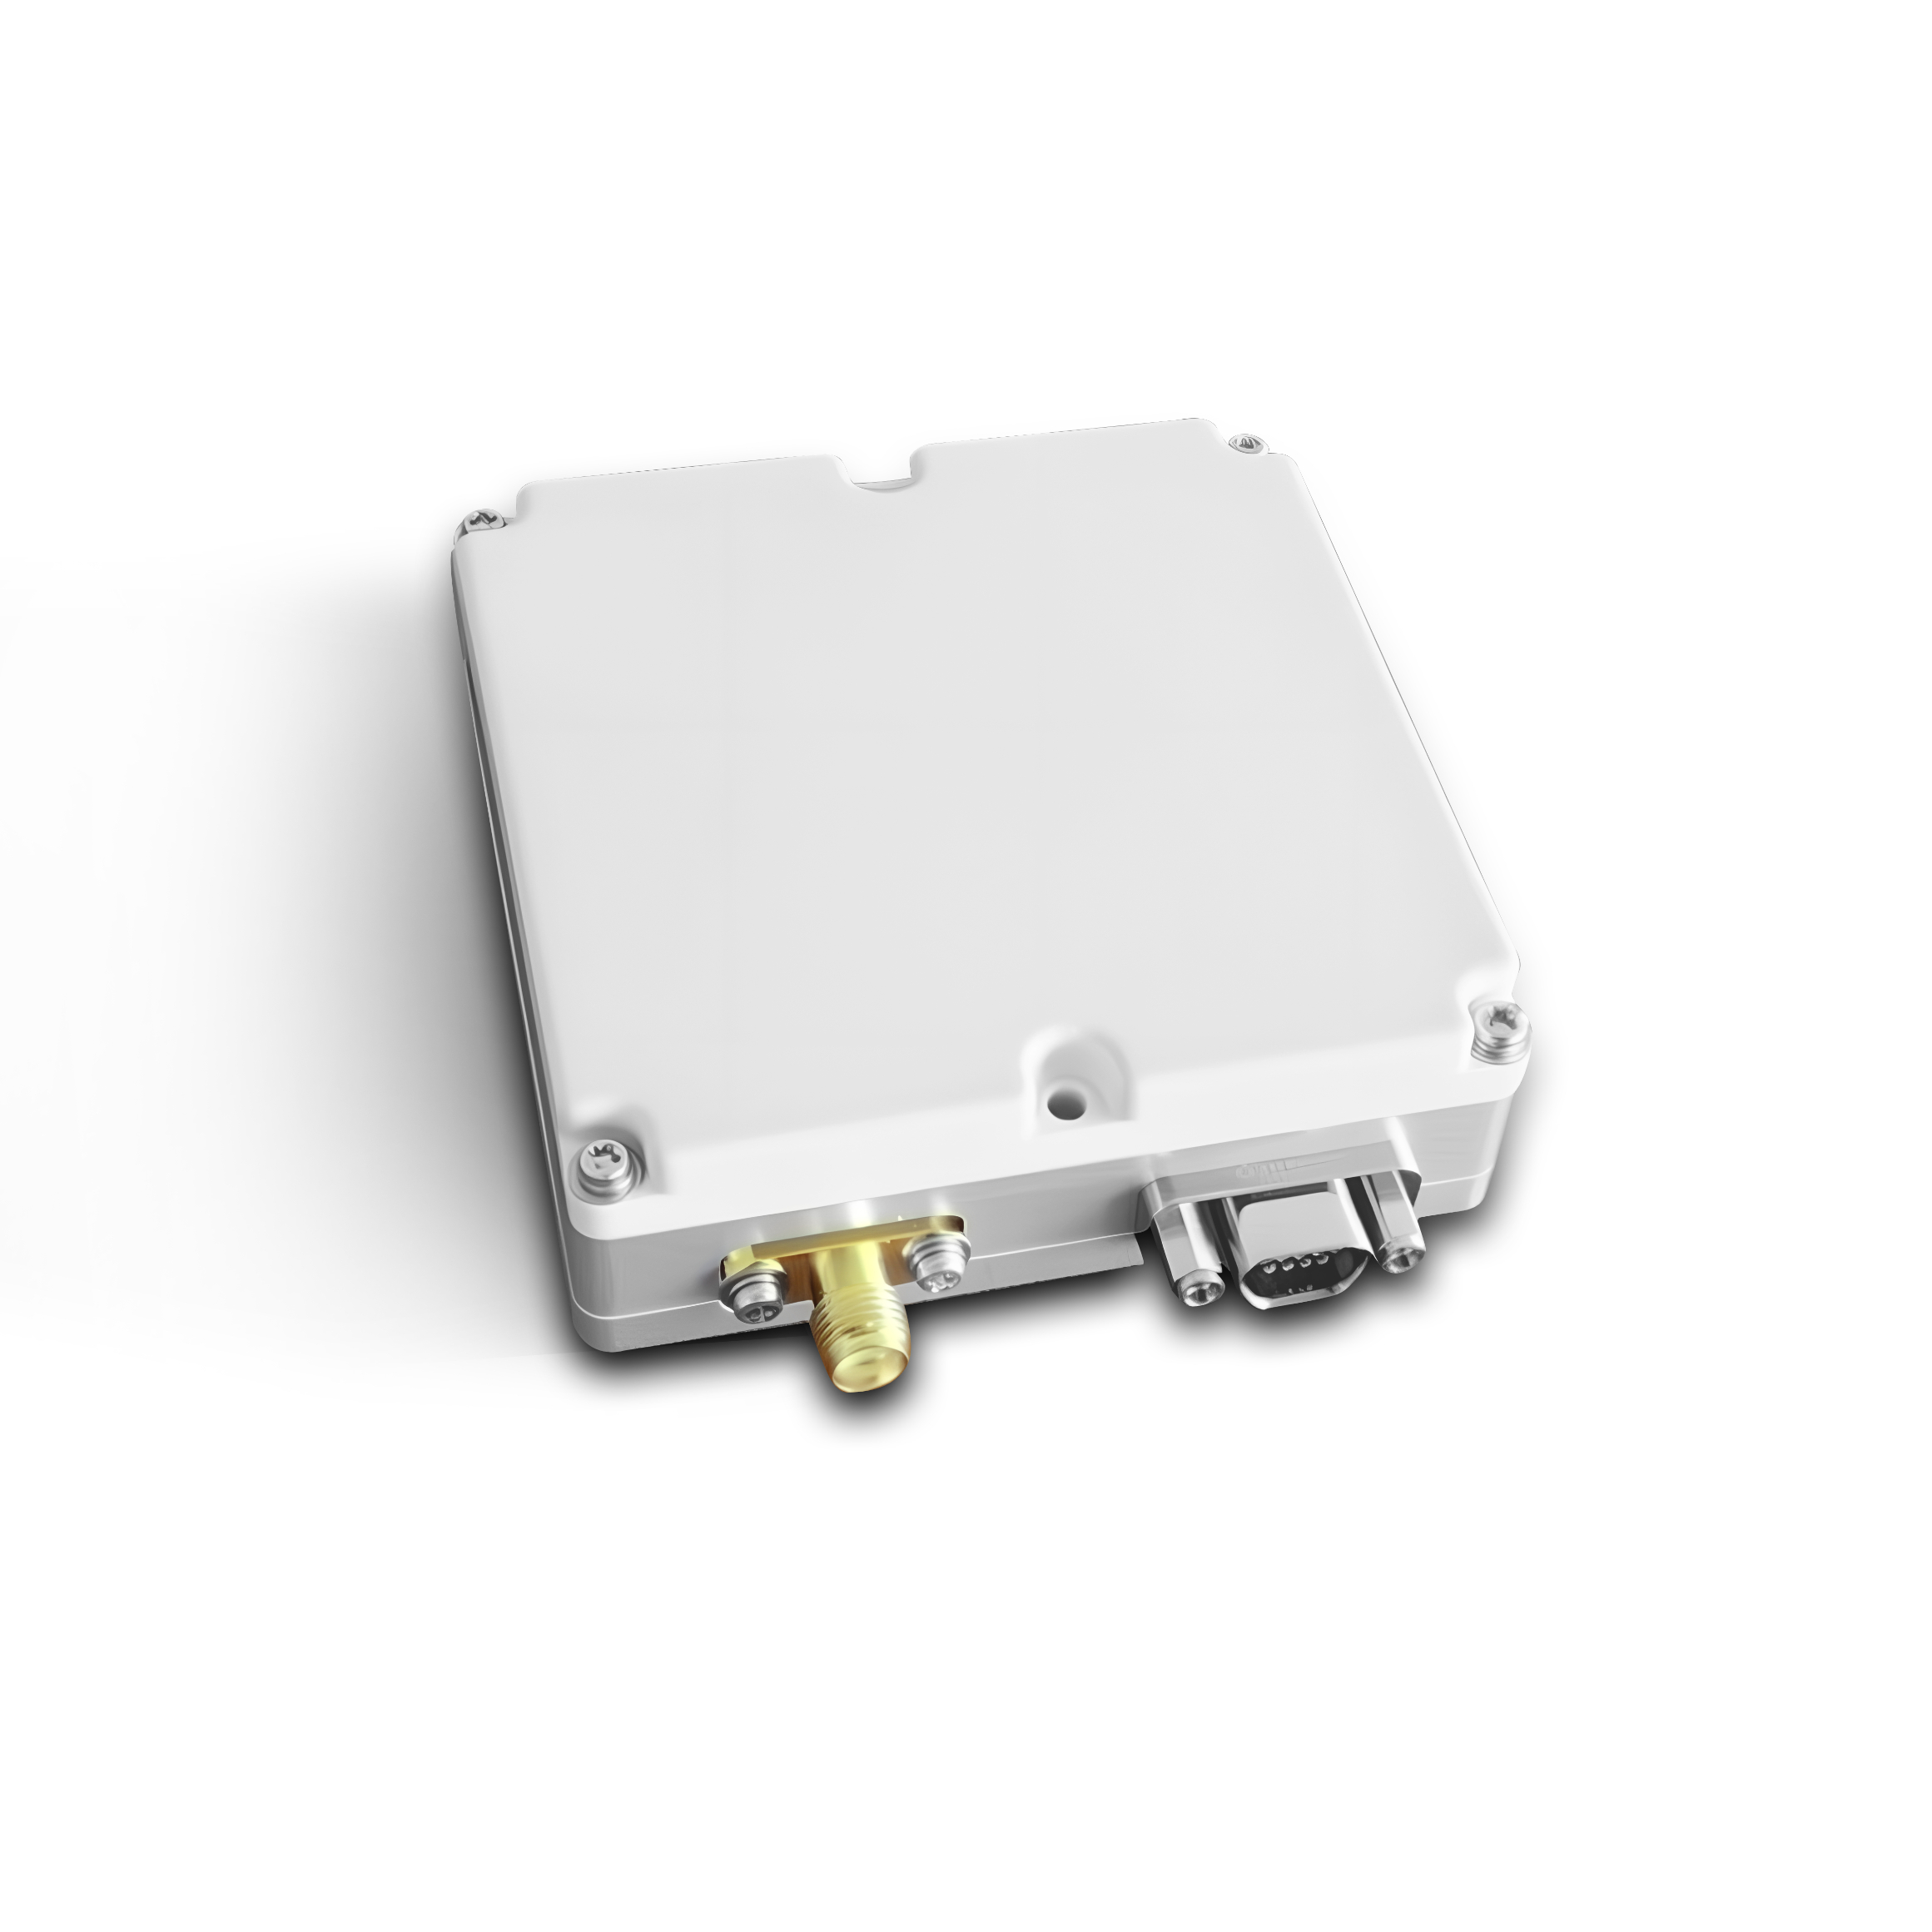 SLA-4B1L1-65
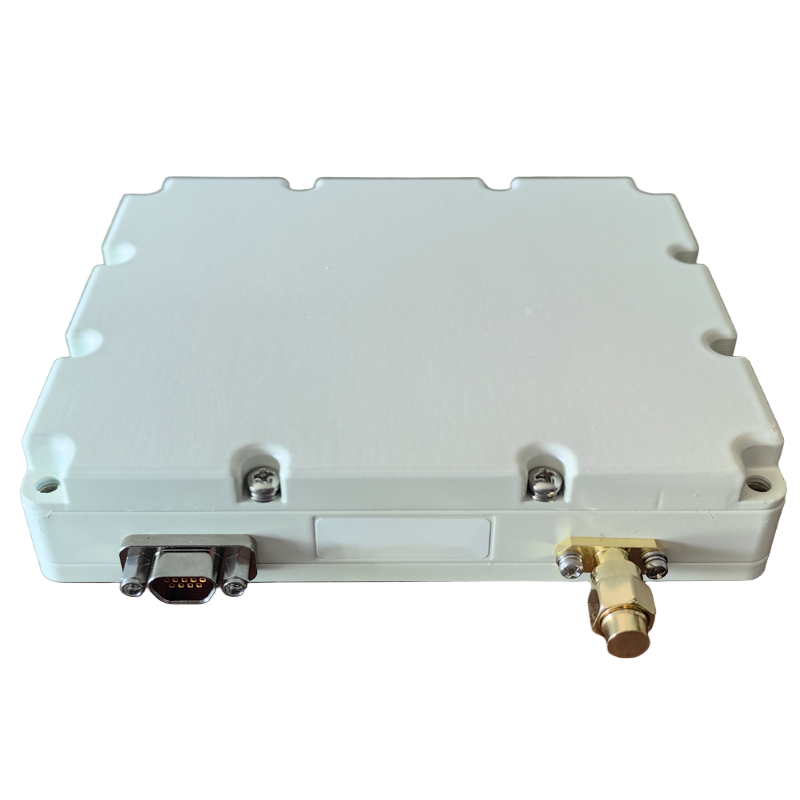 SLA-8B1L1-110
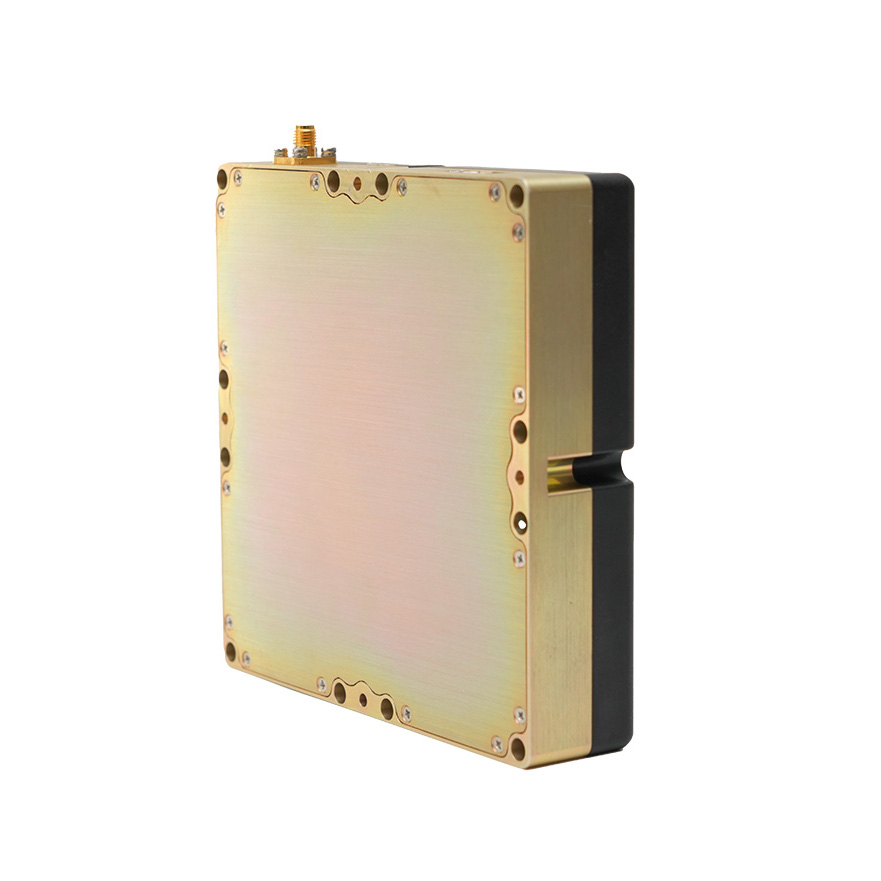 SLA-4B1L1-130
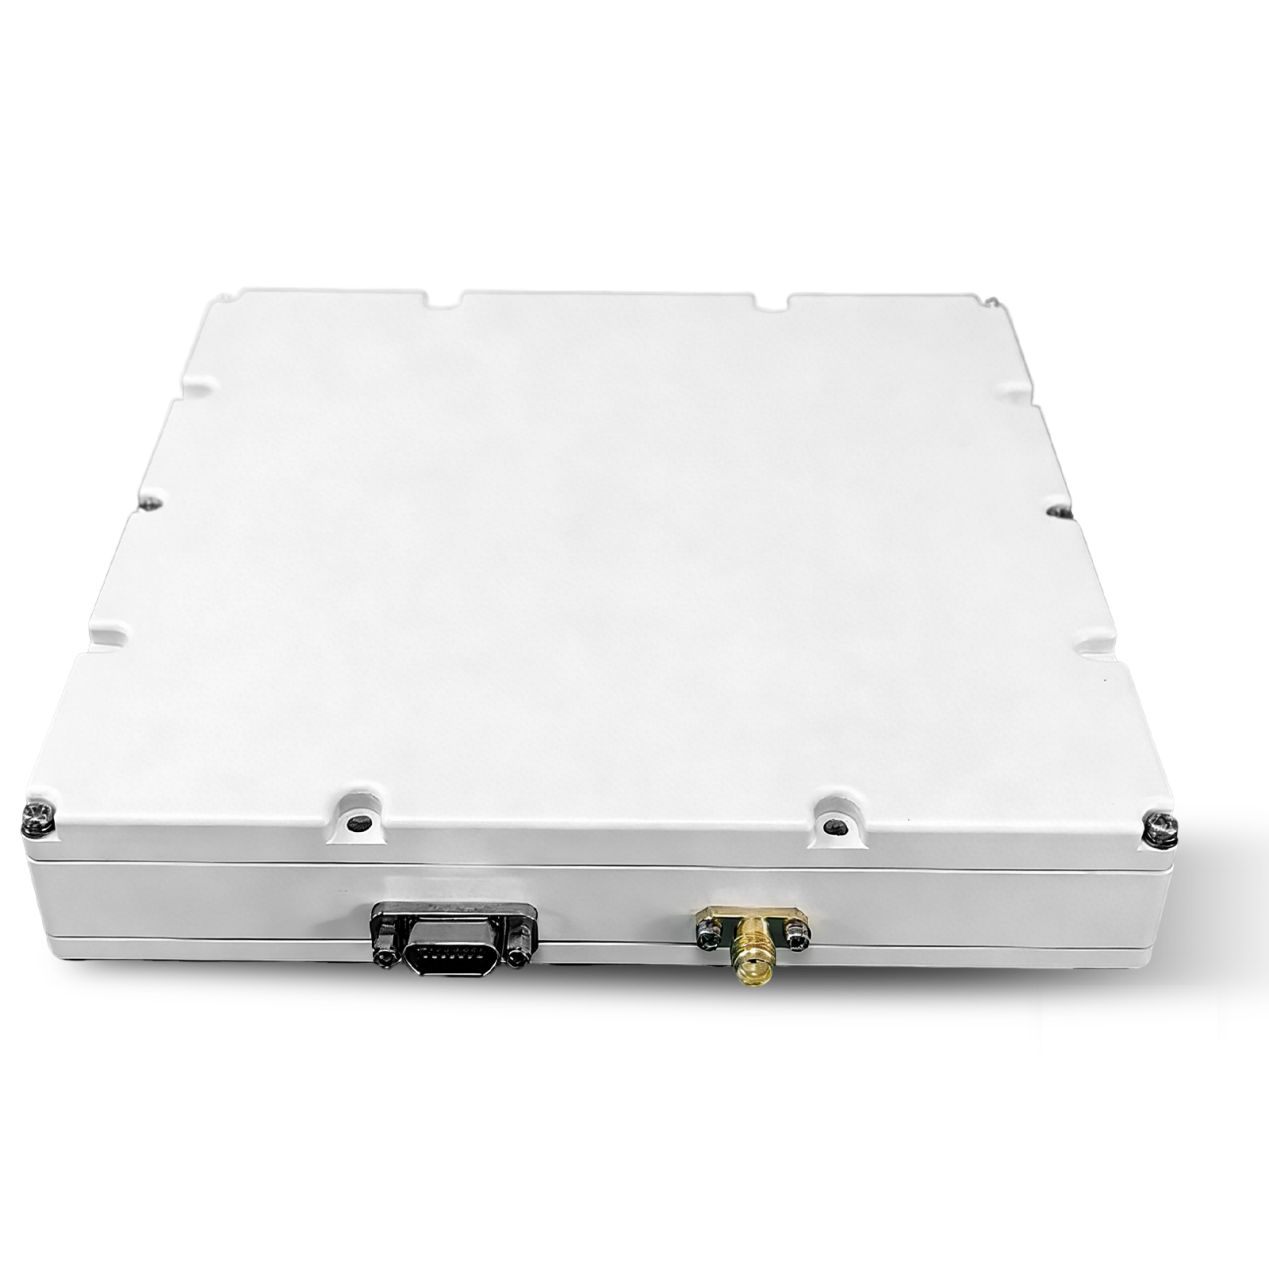 SLA-16B1L1-160
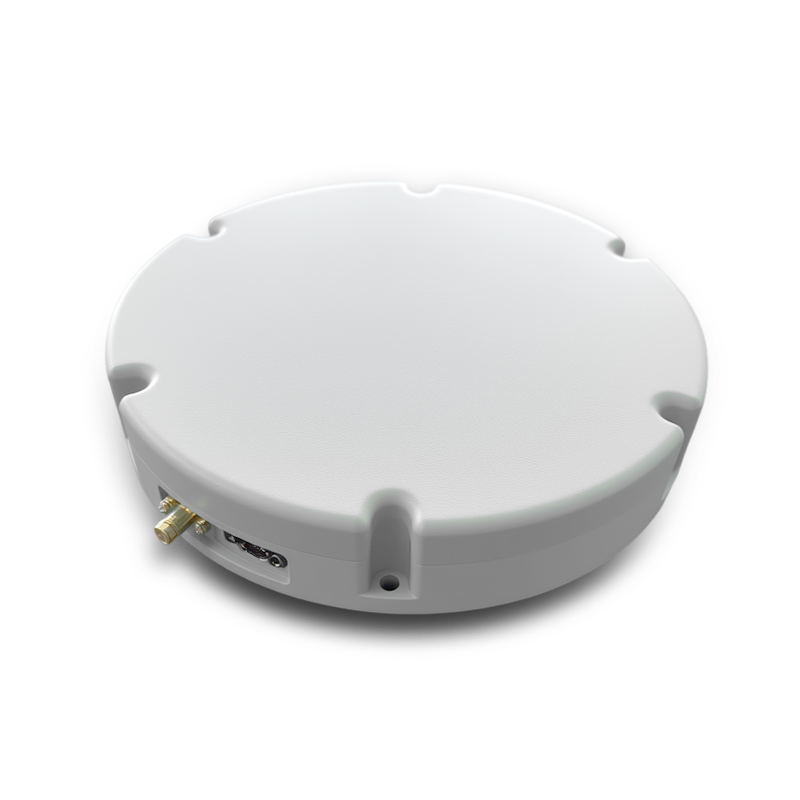 SLA-8B1L1-165
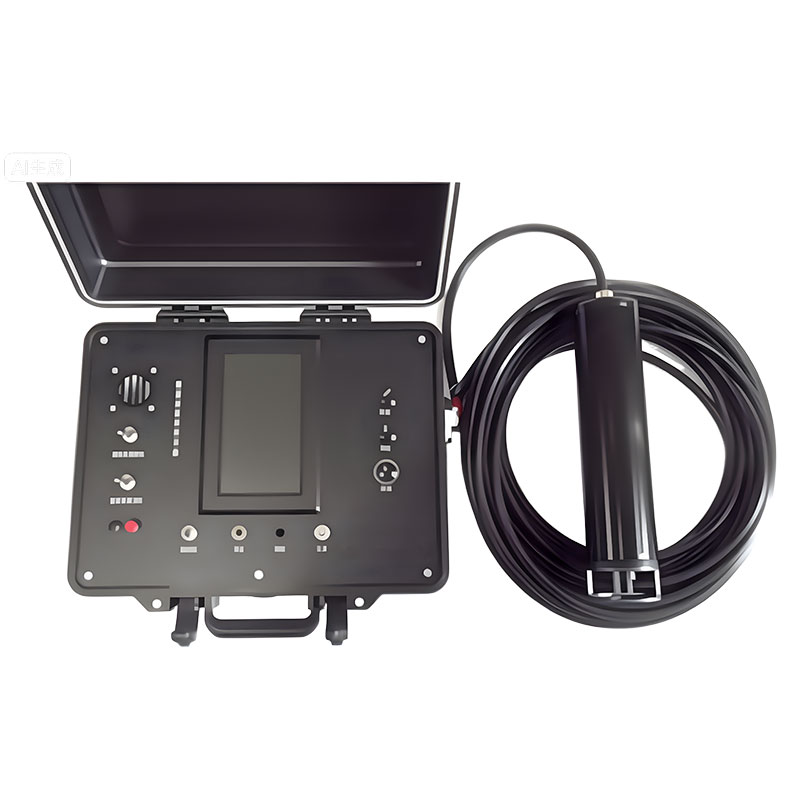 101 Posicionamiento montado en el buque
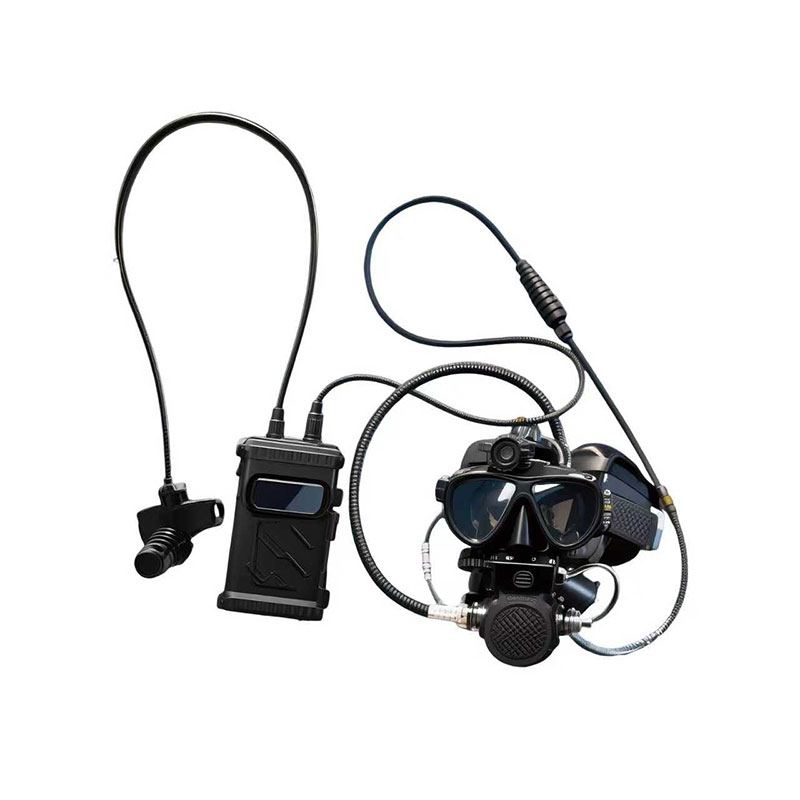 102 Comunicación acústica
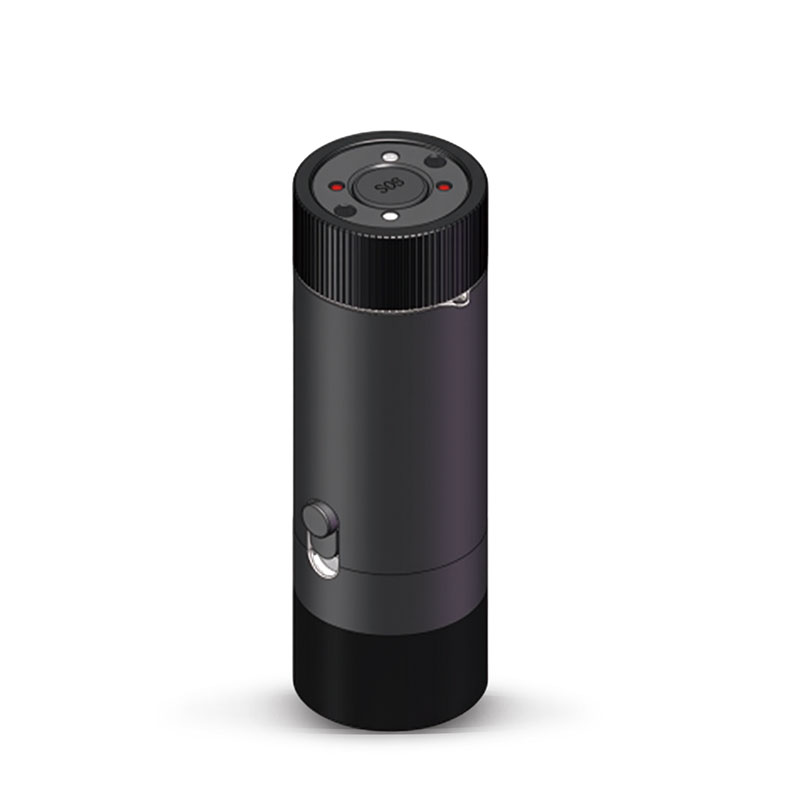 103 Seguimiento y localización
 Sistema de navegación para buceadores 104
 105 Sonar de detección de intrusiones
 Baliza de localización de entrega 106
 SLLR3000
 SLLR905
 SLLD25
 108 IMU
 150 metros
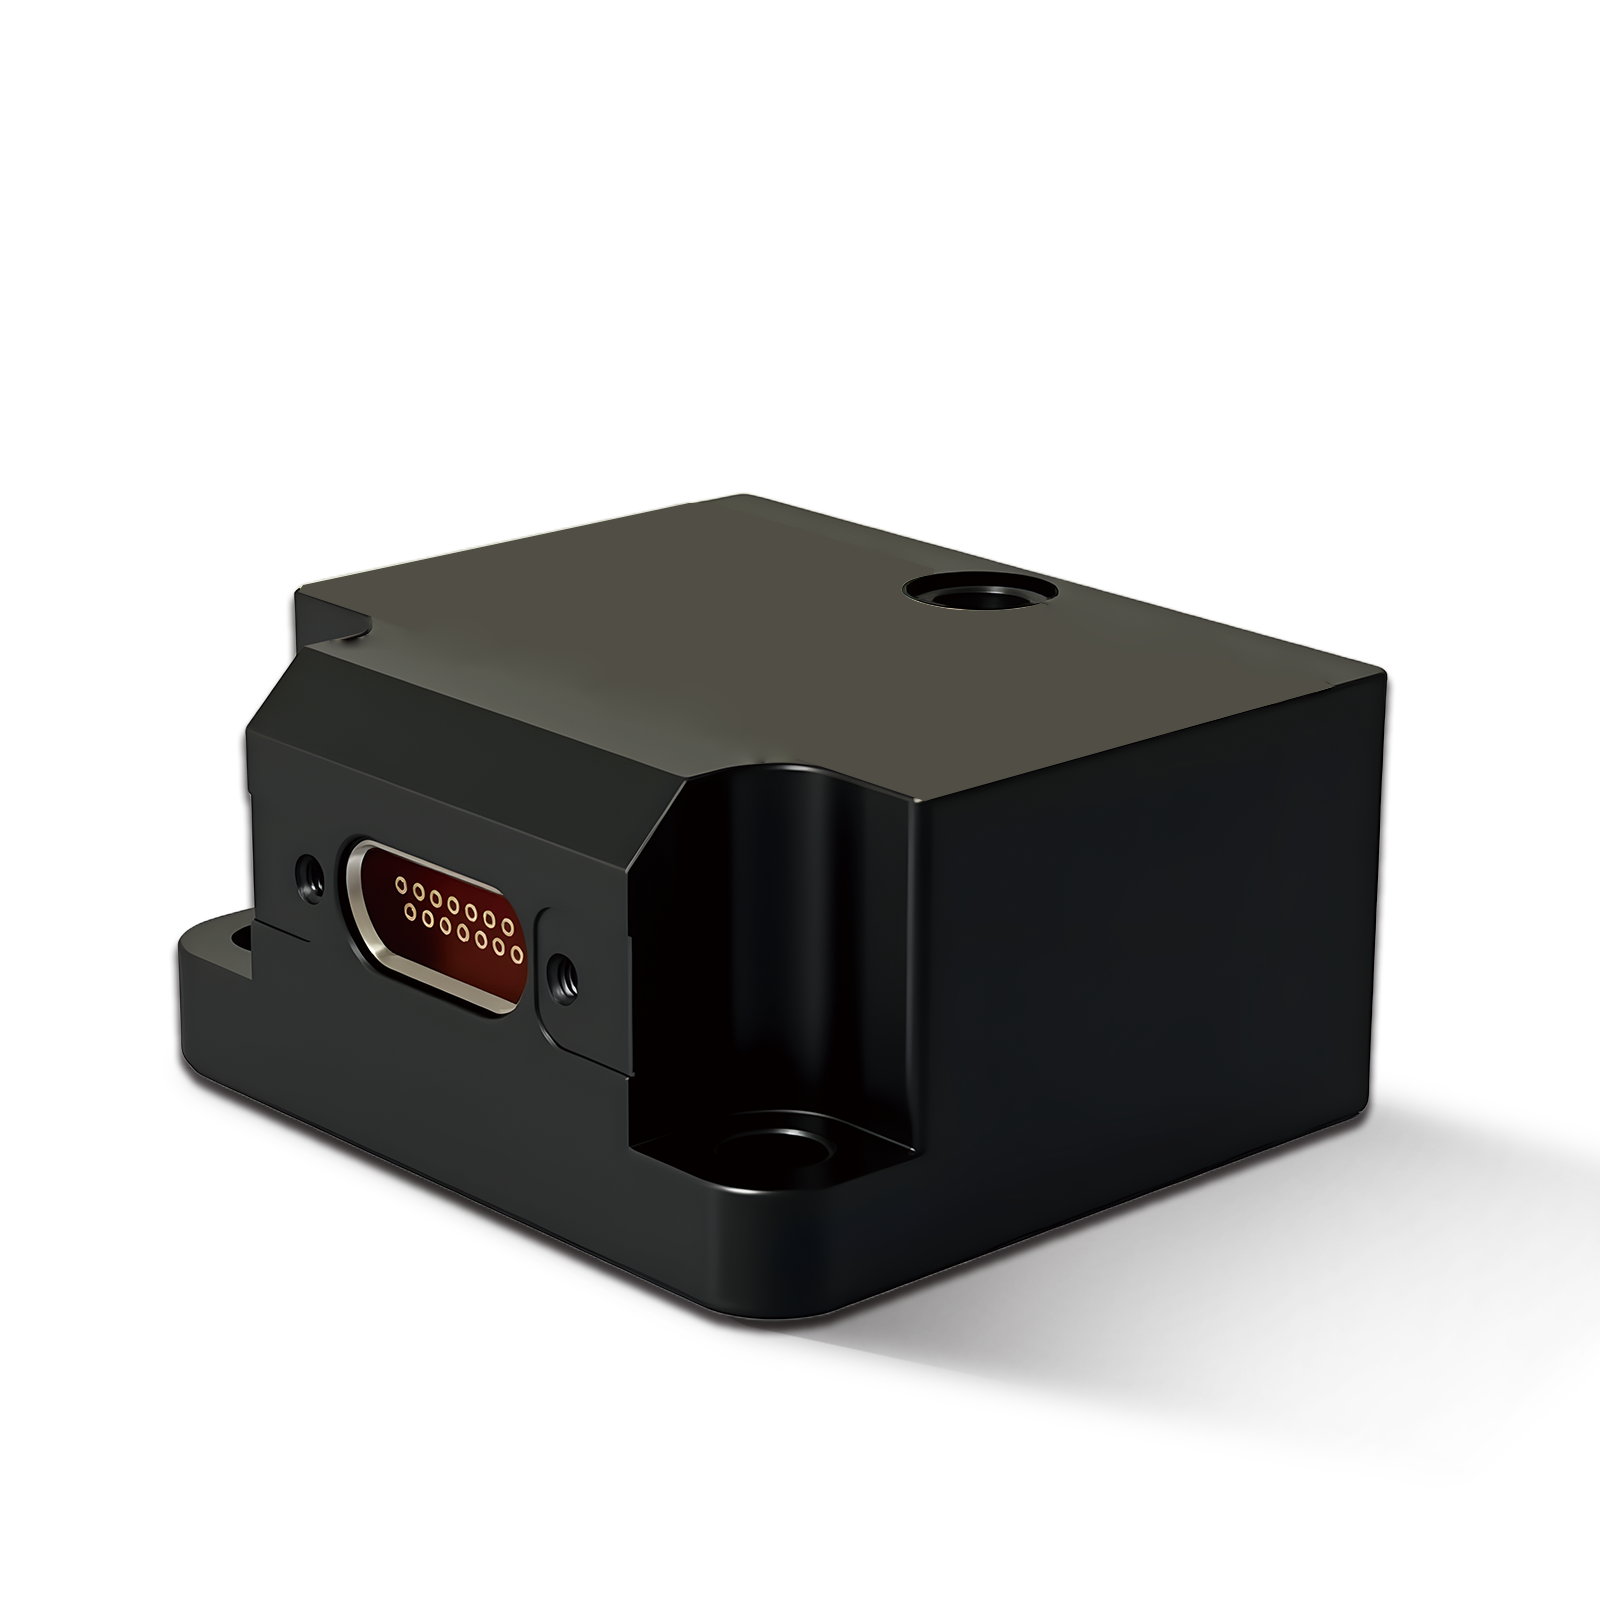 500MH
 160 metros
 170 metros
 SLFC-70
 SLAF280
 MR360


Aplicaciones de las Unidades de Medición Inercial (IMU)
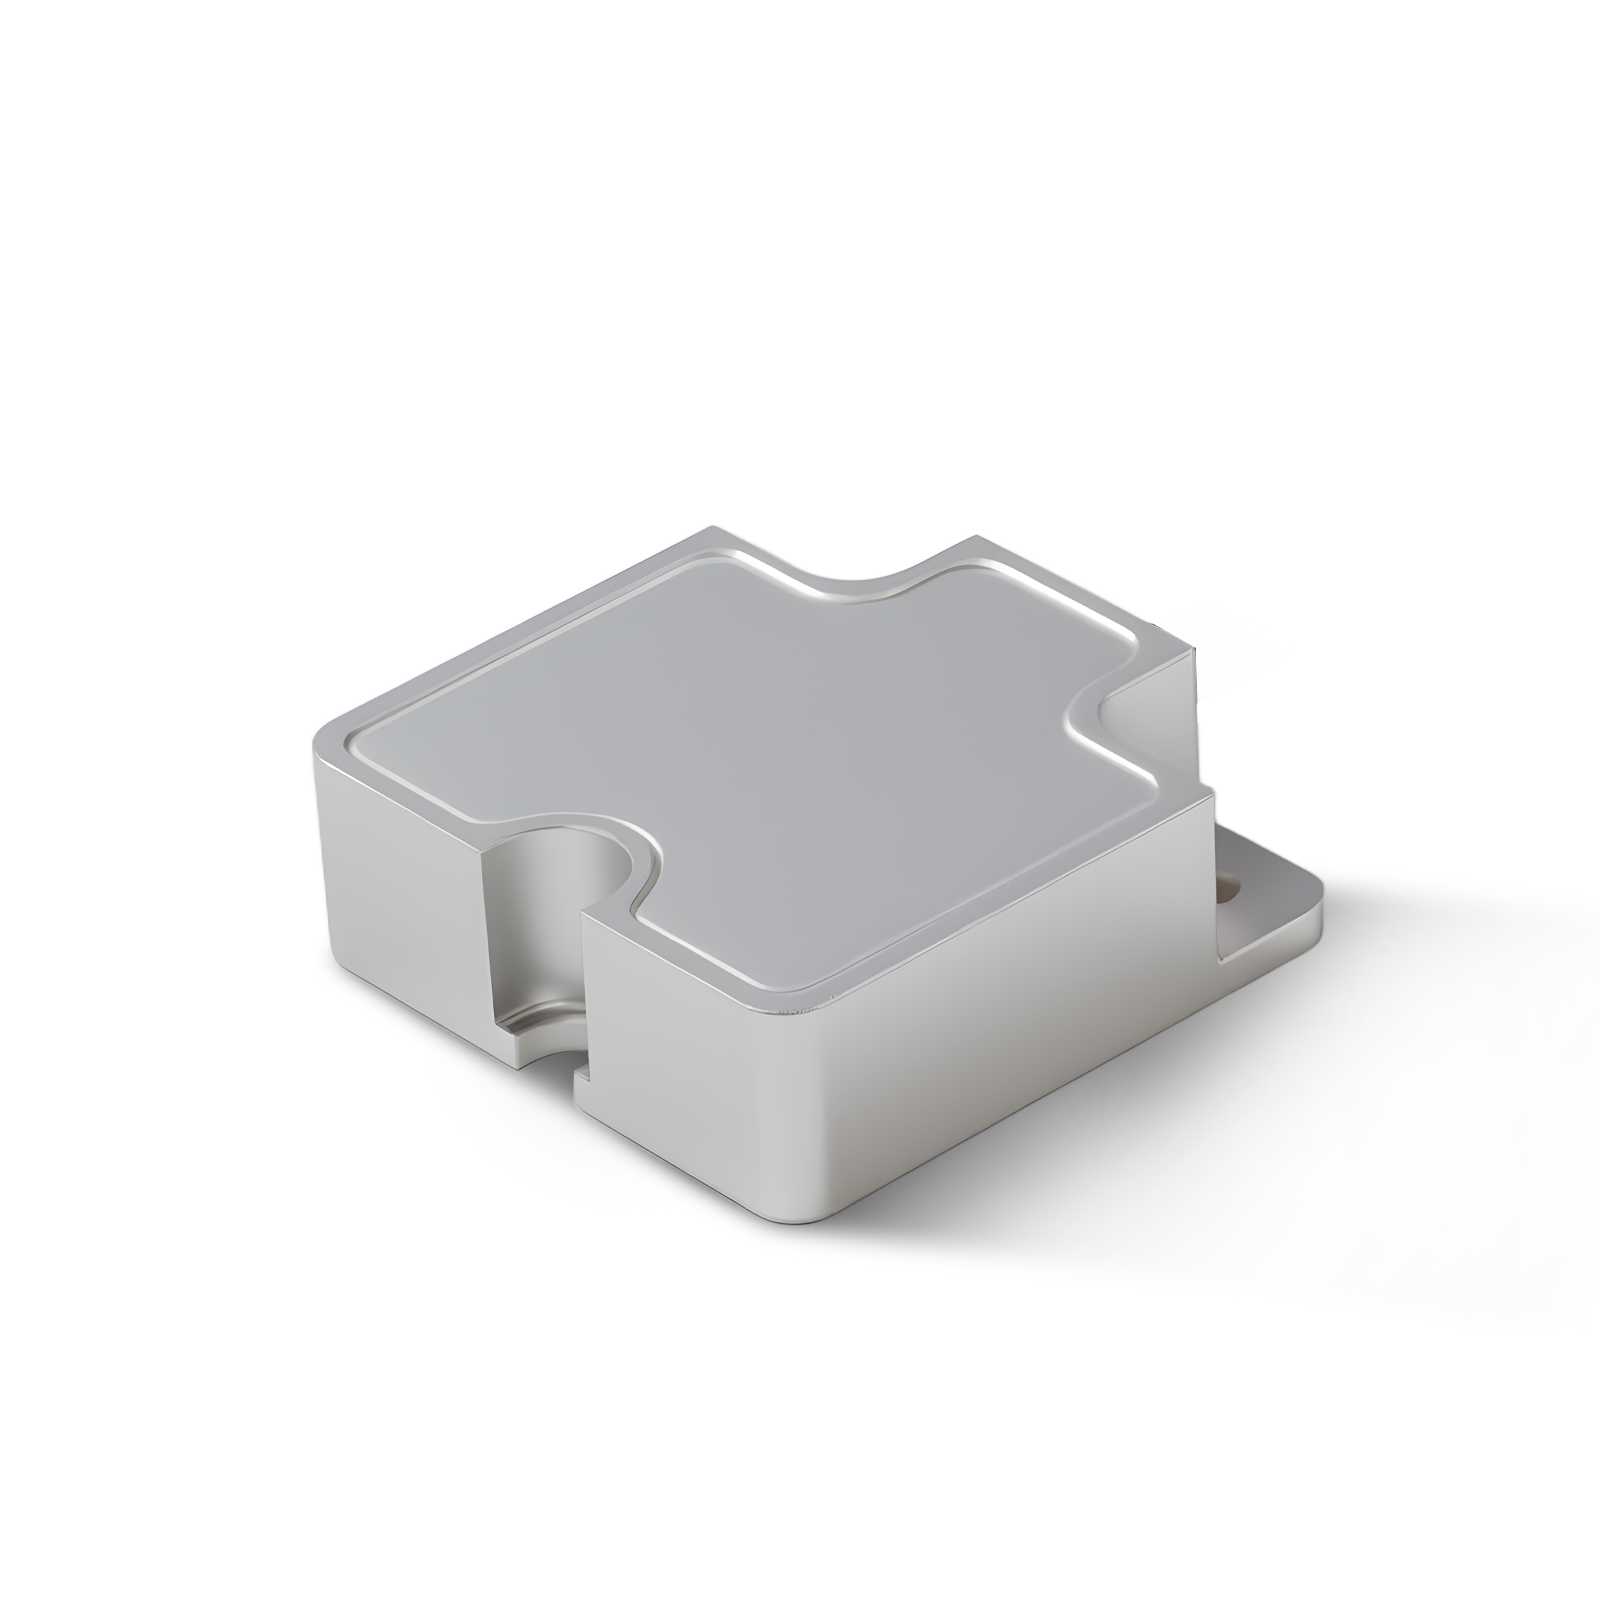
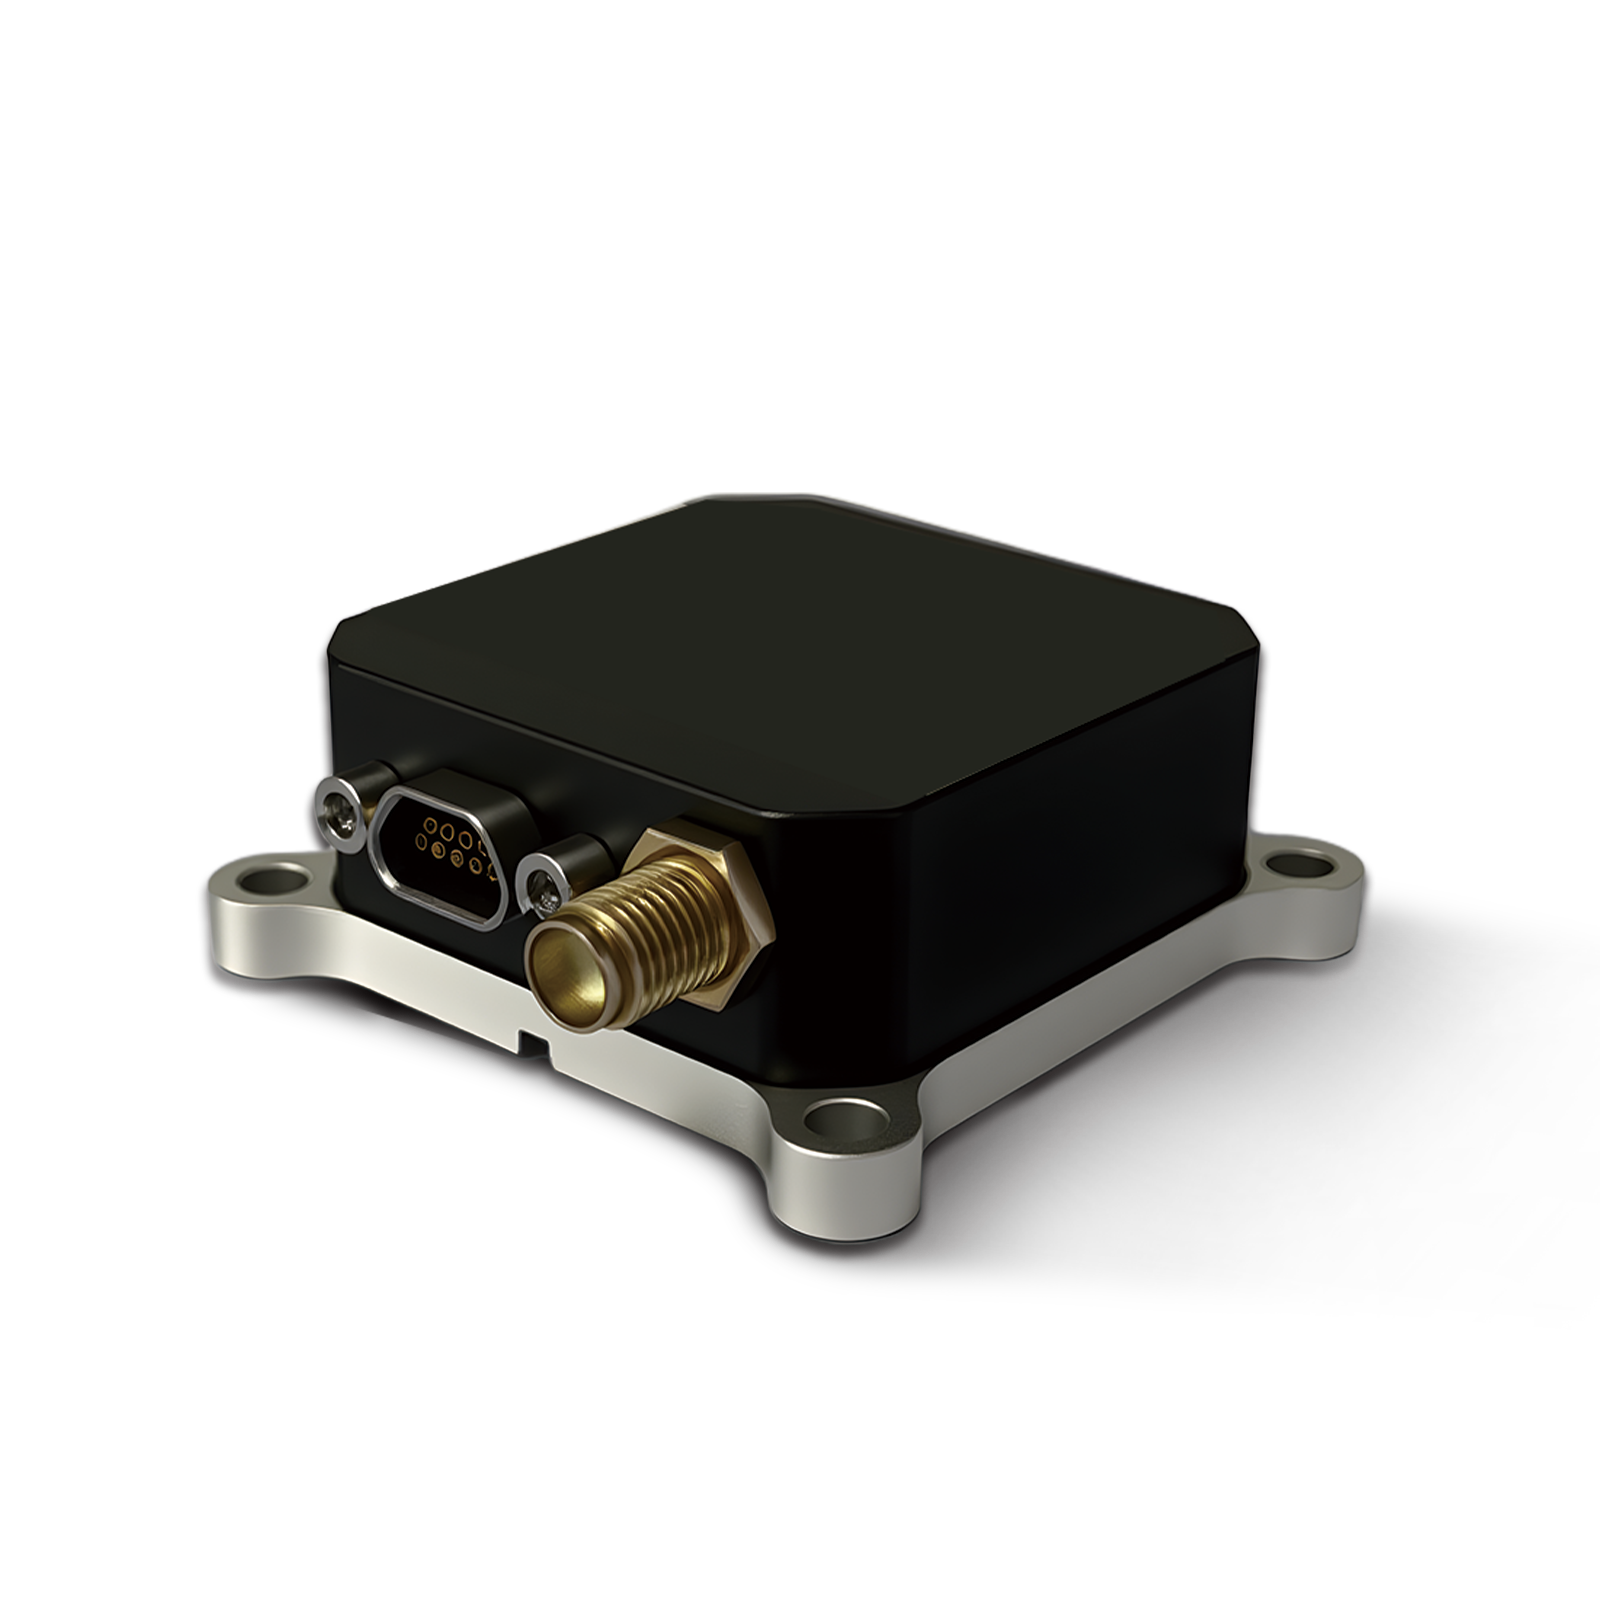
1. ¿Qué es una Unidad de Medición Inercial (IMU)?
Una unidad de medición inercial (IMU) es una unidad de sensor que normalmente consta de: un acelerómetro de tres ejes, un giroscopio de tres ejes y, en algunos casos, un incrustado magnetómetro y barómetro . Las IMU se utilizan para medir la aceleración, velocidad angular, actitud y rumbo para proporcionar información de navegación autónoma en ausencia de señales externas. Las IMU se utilizan para medir la aceleración, la velocidad angular, la actitud y la dirección de un objeto Proporcionar información de navegación autónoma en ausencia de señales externas.
2. Principales áreas de aplicación de la IMU
(1) Industria aeroespacial
Las IMU desempeñan un papel vital en la industria aeroespacial, ya que proporcionan datos de navegación y actitud de alta precisión para aeronaves, drones y naves espaciales.
Navegación de aeronaves y drones
● Medición de altitud: La IMU se utiliza para calcular los ángulos de cabeceo, alabeo y rumbo de una aeronave o UAV para garantizar la seguridad del vuelo.
● Sistema de navegación inercial (INS): La IMU combina GPS/BeiDou para proporcionar una navegación precisa, lo que resulta especialmente útil en zonas donde las señales GPS están sujetas a interferencias, como cañones urbanos, bosques y campos de batalla.
● Vehículos aéreos no tripulados (VANT): La IMU garantiza la estabilidad del UAV en entornos difíciles (por ejemplo, turbulencias provocadas por el viento a gran altitud, vuelos en interiores).
(2) Militar y Defensa
Las IMU son un componente importante de las armas de precisión, el equipo militar y los sistemas no tripulados en el campo de batalla.
Armas de precisión
● Guía de misiles: Las IMU se utilizan para guiar misiles balísticos y de crucero junto con el INS para lograr ataques de precisión.
● Proyectiles/torpedos inteligentes: Las unidades de medición inercial (IMU) proporcionan corrección de trayectoria en entornos difíciles y mejoran la precisión de los impactos.
Navegación de buques y submarinos
● Navegación subacuática sin GPS: Las IMU proporcionan navegación autónoma en el entorno subacuático al compensar los errores de sonar y de deriva inercial.
● Control de estabilidad del acorazado: Las IMU se utilizan para medir la orientación de las armas, los radares y los sistemas optrónicos de los buques con el fin de mejorar la eficacia en combate.
Equipos no tripulados para el campo de batalla
● Vehículos terrestres no tripulados (UGV): Las IMU se utilizan para la navegación autónoma con el fin de mejorar la movilidad en el campo de batalla.
● Gestión de enjambres de UAV: Las IMU proporcionan información de posicionamiento precisa en operaciones con enjambres de UAV, lo que permite el vuelo en formación y los ataques coordinados.
(3) Conducción automatizada y transporte inteligente
Las IMU son sensores clave para los coches autónomos y los sistemas de transporte inteligentes.
coche autónomo
● Fusión de IMU+GPS+Visión: Mejora la precisión de posicionamiento del sistema de conducción autónoma en túneles, aparcamientos subterráneos y otras condiciones donde no hay señal GNSS.
● Control dinámico del vehículo: La IMU monitoriza la posición de la carrocería del coche y optimiza el control de los frenos y la dirección en combinación con el ESP (Programa Electrónico de Estabilidad) para mejorar la seguridad en la conducción.
(4) Robótica y control industrial
Las unidades de medición inercial (IMU) se utilizan ampliamente en robótica, equipos de automatización y medición industrial.
Navegación y control de robots
● Robots autónomos: Las unidades de medición inercial (IMU) proporcionan datos de orientación en tiempo real, lo que permite a los robots navegar de forma autónoma en entornos difíciles.
● Control del brazo robótico: Las unidades de medición inercial (IMU) controlan la trayectoria del brazo robótico para mejorar la precisión de la recogida.
● Robots de logística de almacén: Las IMU ayudan a los AGV (vehículos guiados automáticamente) a lograr una navegación precisa y a optimizar la automatización de los almacenes.
Medición y control industrial
● Monitoreo de puentes/edificios: Las unidades de medición inercial (IMU) se utilizan para monitorizar la deformación de puentes y estructuras de edificios con el fin de mejorar la seguridad.
(5) Ropa inteligente y
Las mediciones de movimiento mediante IMU también se utilizan ampliamente en dispositivos de consumo, monitorización de la salud y competiciones deportivas.
dispositivo portátil inteligente (teléfono inteligente, tableta, etc.)
● Dispositivos de RV/RA: La IMU se utiliza para detectar los movimientos de la cabeza y mejorar la experiencia inmersiva.
● Reloj inteligente/monitor de actividad física: La unidad de medición inercial (IMU) registra los pasos, la velocidad de carrera y la postura para mejorar la precisión de los datos de entrenamiento.
Análisis de movimiento
● Entrenamiento deportivo profesional: La IMU se utiliza para el análisis postural en golf, esquí, atletismo y otros deportes para mejorar el rendimiento de los atletas.
● Rehabilitación médica: La IMU se utiliza en el entrenamiento de rehabilitación para monitorear el estado de movimiento de las extremidades del paciente y optimizar el programa de rehabilitación.
3. Tendencias de desarrollo futuras
● IMU más precisas: Desarrollar unidades de medición inercial (IMU) de alta precisión basadas en giroscopios de fibra óptica (FOG), giroscopios láser (RLG) y sensores inerciales cuánticos para reducir el error de deriva.
● Fusión IMU+IA: Combinar con el aprendizaje automático para mejorar la compensación de errores en los datos de la IMU.
● Unidades de medición inercial (IMU) miniatura de bajo coste: Basadas en la tecnología MEMS, facilitan aplicaciones a gran escala en mercados de consumo (por ejemplo, conducción autónoma, teléfonos inteligentes).
La IMU es una tecnología central indispensable de la tecnología moderna y desempeñará un papel clave en muchos campos en el futuro.